2. Ohjaimet: näppäimistö, peliohjain, TX16S
Vastaa versiota: 0.1-dev (vaihe 1, 2026-10-26). Tila: toimii kehitysversiossa, ei vielä kalibrointinäyttöä.
Vaiheesta 7 alkaen jokaisen näppäimen ja akselin voi vaihtaa päävalikon Ohjaimet-sivulla (luku 18); alla ovat oletukset. Valikkoja voi käyttää myös peliohjaimella tai radiolla; radion SIM-malliin lisätään silloin CH8 = SH (OK) ja CH9 = SG (takaisin).
Simulaattori lukee kolmea ohjainlähdettä samanaikaisesti. Se lähde, jonka sauva on enemmän poikkeutettuna, ohjaa: voit siis lentää radiolla ja painaa näppäimistöltä toimintonäppäimiä. Ohjaustapa on Mode 2: vasen sauva kaasu ja suuntaperäsin (yaw), oikea sauva korkeus- ja siivekeperäsin (pitch ja roll), kuten yritysluokan UAS-laitteiden ohjaimissa oletuksena.
Näppäimistö
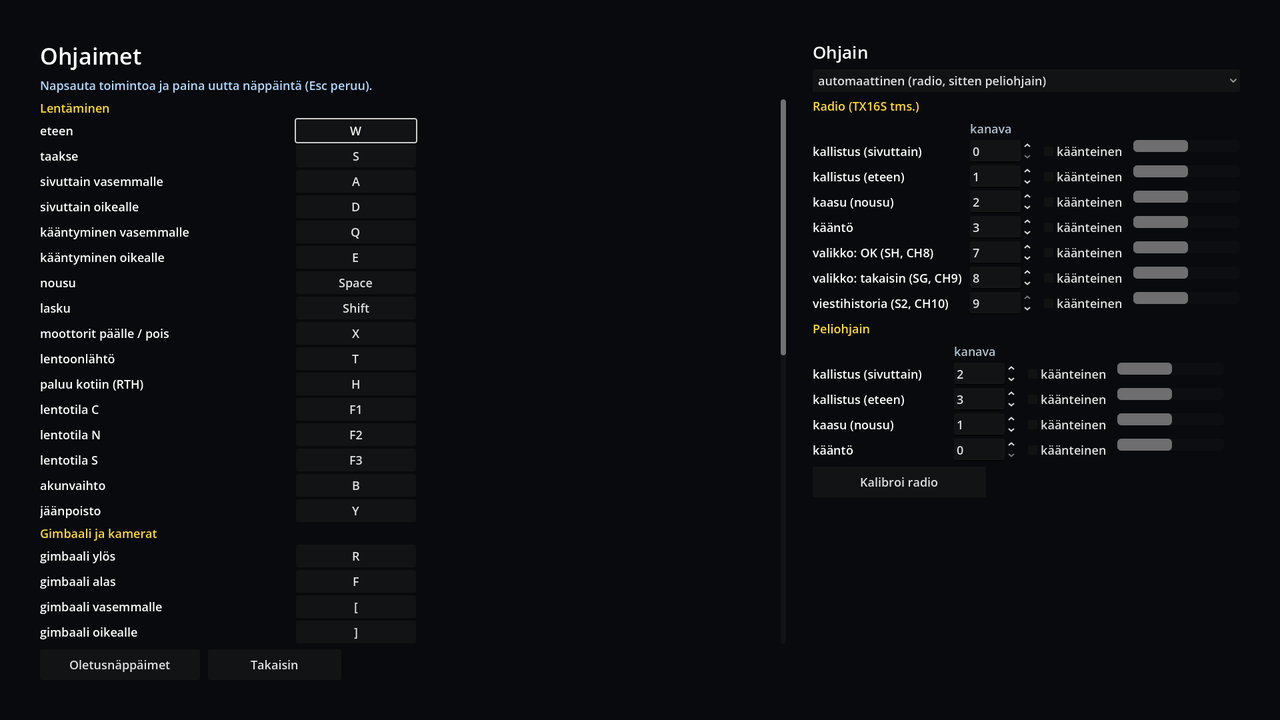
Tarkoitettu pikatestaukseen ja koneisiin, joissa ei ole peliohjainta. Nuolinäppäimiä ja numeronäppäimistöä ei käytetä, koska kannettavissa ne ovat usein Fn-näppäimen takana tai puuttuvat.
| Näppäin | Toiminto |
|---|---|
| W / S | oikea sauva eteen / taakse (lentää nokan suuntaan / taaksepäin) |
| A / D | oikea sauva vasemmalle / oikealle (sivuttaissiirto) |
| Q / E | kääntyminen vasemmalle / oikealle (yaw) |
| Väli / vasen Shift | nousu / lasku (kaasu) |
| R / F | gimbaali ylös / alas |
| [ / ] | gimbaali vasemmalle / oikealle (±90° rungosta); HUDin tornikello näyttää suunnan |
| Z / C | zoom lähemmäs / kauemmas (zoomkamerassa, näppäin 2); täysi poikkeutus kaksinkertaistaa suurennuksen sekunnissa |
| X | moottorit päälle / pois ("Lentotoiminta alkaa" / "päättyy"); ensimmäinen käynnistys asettaa kotipisteen |
| T | automaattinen lentoonlähtö noin 1,2 m leijuntaan |
| H | paluu kotipisteeseen (RTH) päälle / peruutus |
| B | akunvaihto: maassa kauko-ohjauspaikalla, moottorit pois; kestää 75 s tehtäväkelloa, jonka jälkeen akku on täysi ja seuraava lento voi alkaa |
| Y | jäänpoisto: samoin ehdoin kuin akunvaihto; minuutti puhdistusta, sitten potkureissa on jäänestoaine, joka estää uuden jään 30 min. Voi tehdä akunvaihdon rinnalla tai ennakkoon |
| Enter | merkitse tähtäimessä oleva kohde (LRF-piste): sininen vinoneliö jää paikalleen kuvaan ja karttaan, koordinaatit DDM-muodossa lokiin ja GPX:ään |
| I | ilmoita etsinnän johtajalle merkitty kadonnut tai löydökset (luku 9); kirjautuu GPX:ään ja jälkikeskusteluun viiveineen |
| U | ilmoita tehtävä tutkituksi: peitto ja POD kirjataan, etsinnän johto antaa seuraavan lohkon |
| M / Shift+M | etsintämenetelmä (luku 8) |
| G | gimbaali suoraan alas (−90°) / takaisin −20° |
| K | sauvojen kalibrointi (radio tai peliohjain); simulaatio pysähtyy ajaksi |
| J | vaihda ohjainta: radio → peliohjain → pelkkä näppäimistö (kun useita on kytkettynä) |
| F1 / F2 / F3 | lentotila C / N / S |
| V | kameranäkymä: FPV ↔ seurantakamera (kehitysapu) |
| N | maastoluokat värein maaston päälle (kehitysapu, vain maastopaketeissa joissa on maastotieto) |
| Esc | valikko: lento ja kello pysähtyvät, näppäinohje näkyviin; Esc / Enter jatkaa lentoa, Q lopettaa lennon ja näyttää yhteenvedon (lentojälki tallentuu GPX:nä) |
Näppäin ei hyppää täyteen poikkeutukseen: painettuna sauva "liukuu" täyteen noin kolmasosasekunnissa ja palaa keskelle hieman nopeammin. Näin näppäimistöllä lentäminen muistuttaa sauvaa eikä kytkintä.
RadioMaster TX16S (EdgeTX, USB-joystick-tila)
Kytke radio USB:llä ja valitse radiosta USB Joystick (HID). Windows ja simulaattori näkevät sen nimellä "OpenTX Radiomaster TX16S Joystick". Radiolle ei tarvita ajuria eikä kalibrointia Windowsissa.
Tärkein asia: akselit ovat valitun mallin kanavia kanavajärjestyksessä. Simulaattorin oletus on AETR-järjestys, jossa
| Kanava | Akseli | Sauva | Simulaattorissa |
|---|---|---|---|
| CH1 Ail | 0 | oikea sauva vaaka | roll |
| CH2 Ele | 1 | oikea sauva pysty | pitch |
| CH3 Thr | 2 | vasen sauva pysty | kaasu (nousu / lasku) |
| CH4 Rud | 3 | vasen sauva vaaka | yaw |
| CH5 | 4 | kaksiasentoinen kytkin | moottorit päälle / pois |
| CH6 | 5 | kolmiasentoinen kytkin | lentotila C / N / S |
| CH7 | 6 | potikka S1 | zoom 4,7× … 16,9× (vasen ääri 4,7×) |
CH7 lisätään radion SIM-malliin mikserissä: lähde S1, kanava 7. Jos sitä ei ole, zoom toimii näppäimistöllä Z / C; potikka vaikuttaa vain kun sitä käännetään, joten molempia voi käyttää samalla lennolla.
Jos mallissa on eri järjestys tai Mode 1, paina lennon aikana K: kalibrointi pyytää työntämään sauvat yksi kerrallaan (oikea eteen, oikea oikealle, vasen ylös, vasen oikealle, moottorikytkin, lentotilakytkin, zoompotikka), oppii akselin ja suunnan kustakin ja tallentaa ne koneelle (user://input_map.json). Enter ohittaa vaiheen, jota mallissa ei ole (aiempi asetus jää voimaan), Esc keskeyttää, Enter sulkee valmiin kalibroinnin. Oletus ilman kalibrointia on yllä oleva AETR-järjestys.
Kaasusauva keskellä pitää korkeuden; ylös nostaa, alas laskee. Maassa moottorit käynnissä kaasun nosto yli puolivälin nostaa koneen ilmaan.
Peliohjain (Xbox, DualSense)
Luetaan Godotin SDL-kartalla Mode 2 -asettelussa: vasen tatti kaasu ja yaw, oikea tatti pitch ja roll, liipaisimet gimbaali (oikea ylös, vasen alas). Sony DualSense tunnistuu "DualSense Wireless Controller" -nimellä ja toimii samalla kartalla. Jos radio on kytkettynä samaan aikaan, se on oletusohjain; J vaihtaa peliohjaimeen.
Sauvan tuntuma
Sauvoissa on 3 % kuollut alue ja yleiseen tapaan expo (0,3): pienet liikkeet keskeltä ovat hienovaraisia, täysi poikkeutus antaa täyden nopeuden. Sauvat keskellä kone jarruttaa ja pitää paikkansa (GPS-pito), ei vain nopeutta nollassa. Alle 3 m korkeudella lasku rajoittuu 1 m/s:iin.
Tunnetut puutteet tässä versiossa
- Radion kytkimille ei voi vielä määrittää RTH:ta tai kameran vaihtoa.
- Expo ja kuollut alue eivät ole säädettävissä.